
汽车行业 / 大件支撑 · 取出空间
汽车公司成功案例
围绕保险杠、内饰和其他塑料件的面积、重量及取出路径匹配牛头和伺服结构。
展开应用摘要
先核对制品重心与夹具支撑,再确认开模后的取出空间;大面积塑料件还需结合放件姿态和下游承接位置,避免只按重量判断设备是否合适。
成功案例 / 从工位看协同

围绕制品、取出动作、工作台和输送路径,理解翔伟自动化在不同工序中的应用。
了解自动化解决方案行业应用 / 看制品,也看工序
不同制品,决定不同的夹持、取出与承接方式。找到相近应用,再对照你现场的设备与模具条件。
汽车行业 / 大件支撑 · 取出空间
围绕保险杠、内饰和其他塑料件的面积、重量及取出路径匹配牛头和伺服结构。
先核对制品重心与夹具支撑,再确认开模后的取出空间;大面积塑料件还需结合放件姿态和下游承接位置,避免只按重量判断设备是否合适。

玩具行业 / 料头分离 · 整理衔接
围绕塑料玩具的取出、料头分离和后续整理安排机械手。
从模具内的取件位置开始梳理动作,把制品与料头的去向分开考虑,并让接料工作台与后续整理保持一致的方向。

电子行业 / 外观保护 · 定向置放
围绕电子外壳与小件的外观保护、定向置放及后续包装组织动作。
对有外观要求的外壳,夹持接触点与放件表面同样重要。排列方向应服务于检查或包装工位,而不只是完成从模具中取出。

通讯行业 / 夹持位置 · 排列方向
手机外壳及机构件关注夹持位置、排列方向与工位衔接。
在小型机构件应用中,先确认取件后需要保持的朝向,再核对定位、输送与下一工位的交接方式,减少重复调整姿态。

航空行业 / 零件形态 · 定位要求
原站设有航空行业案例分类,相关塑料零部件应用可从形态、取出路径与定位要求理解。
应用判断仍应回到具体零件与工序:核对形态、夹持面及定位方式。行业分类不替代零件规格与实际现场条件的确认。
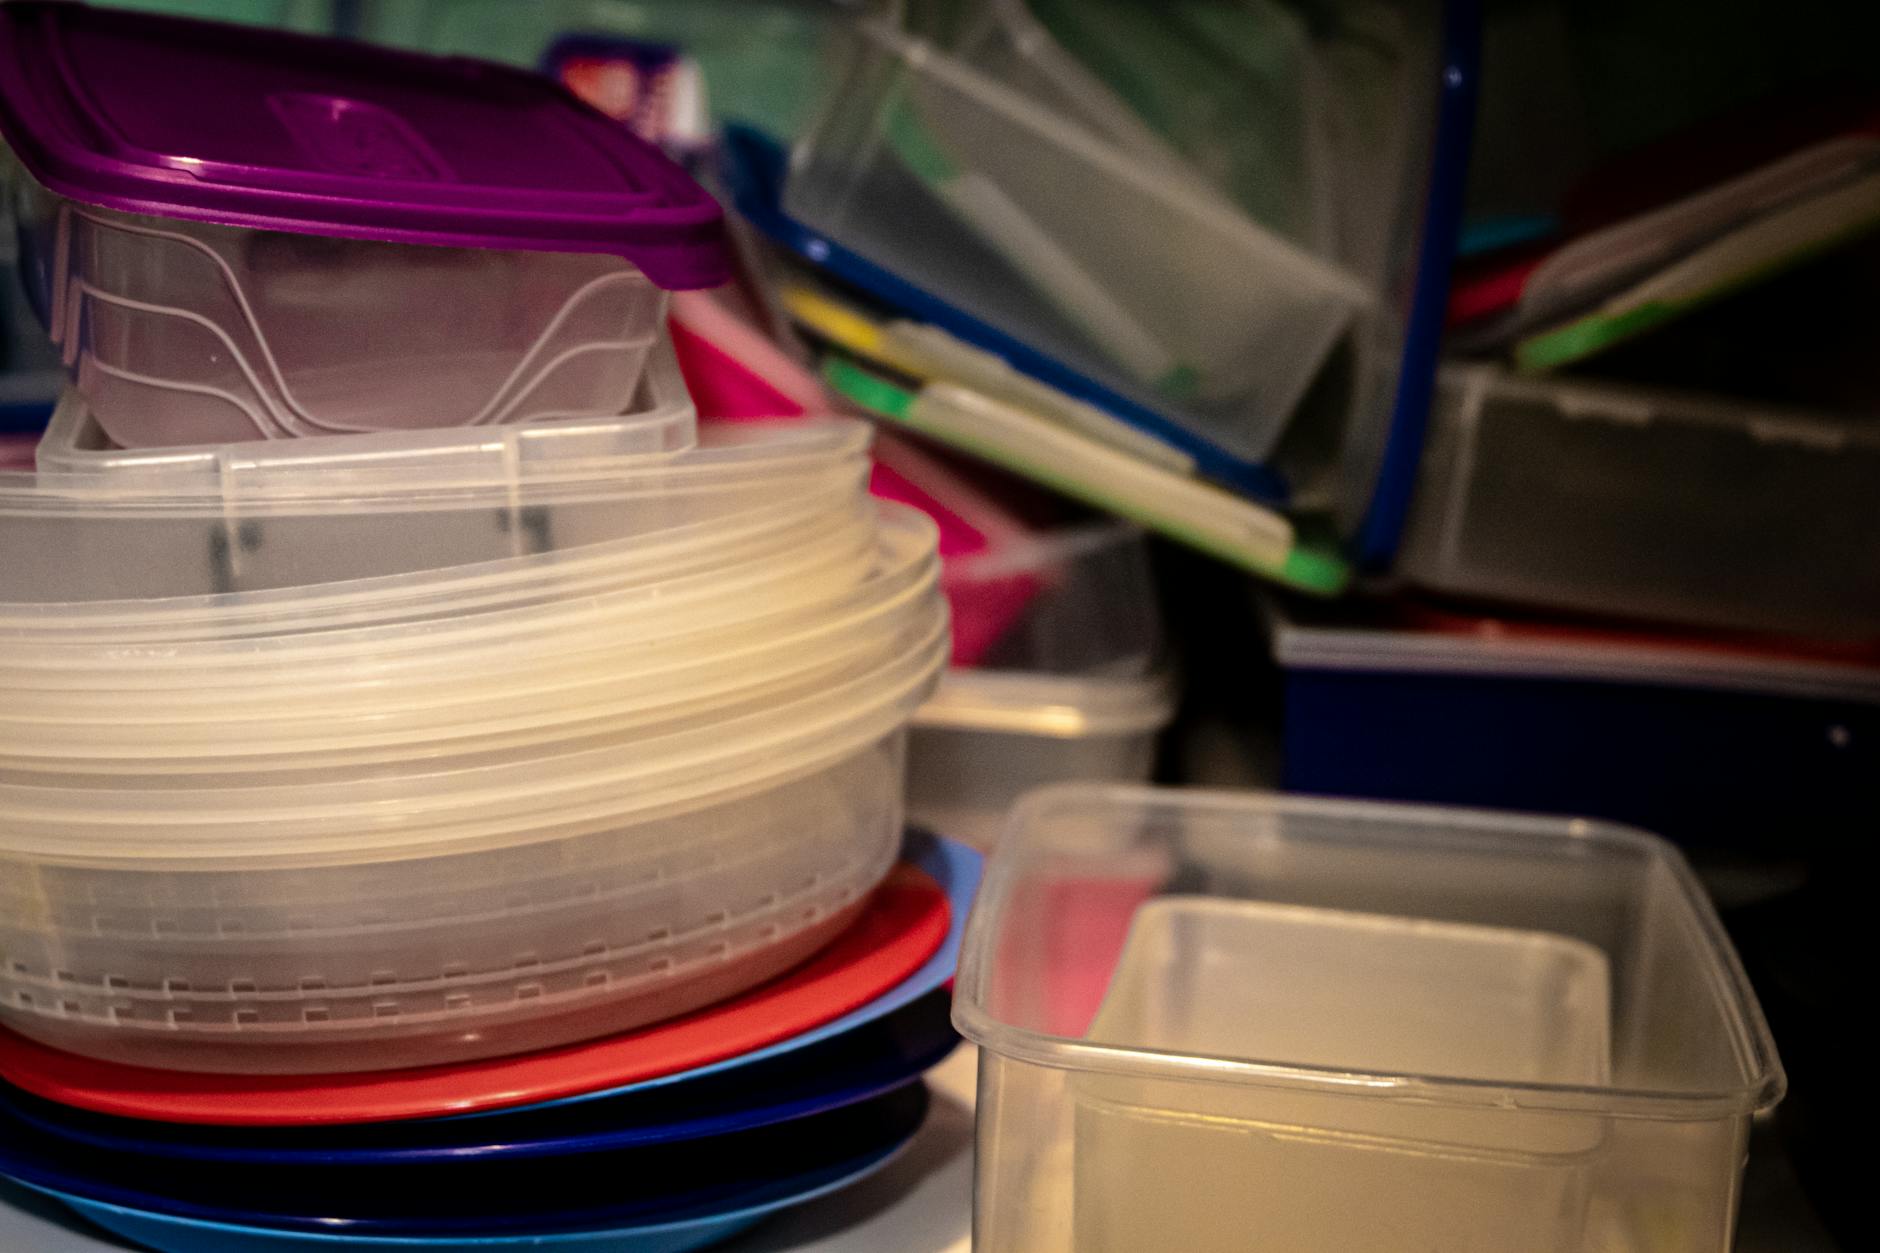
食品包装 / 堆叠承接 · 连续输送
餐盒、杯和包装塑料件结合取件、堆叠与输送需求组织连续工序。
从制品的叠放方式倒推放件动作,兼顾取出后的姿态保持、堆叠承接与输送方向,让后续工序有明确的接料位置。
应用分类依据原官网案例整理;配图用于场景理解,具体配置应结合实际制品与现场条件确认。

车间实践 / 让独立工位形成配合
取出之后,制品去哪里?
把承接位置、输送通道与工作台一起考虑。

车间与工作台配图为应用示意,非具体项目现场记录。
上下料实践 / 明确的跨设备配置
原官网展示一台机械手配合流水线照看两台相向数控机床的自动上下料方案,减少人工往返搬运和等待。
通用型系列机械手
W1500-C-6

两台机床的装卸侧相向设置,让机器人在设备之间组织取放动作;实际距离需结合机床门与夹具空间核对。
对照机床布局、工件与信号条件,再讨论具体的上下料配置。
了解工业机器人配置合作反馈 / 从技术交流开始
我在自动化展会上看到了翔伟自动化的产品,和技术工程师进行了技术交流,他提供的方案也让我有了信心,决定尝试和他们合作。
原官网客户合作反馈
原官网在玩具厂、汽车公司、数控机械厂、电子厂和注塑厂案例中展示这一合作反馈。
从具体制品与工序出发的交流,是理解设备配置与合作方向的起点。
